VISUAL LOCALIZATION IN A GAUSSIAN WORLD看见同一片空间,
看见同一片空间,
定准同一个位置。
人形机器人 X2 边走边看。我们在预先重建的 3D 高斯泼溅(3DGS)实景地图中,为它的每一帧前视画面解算 6 自由度位姿(位置与朝向),再渲染出同一视角——把真实观测与地图渲染叠在一起,准不准,看边缘是否连续。
- 同步回放视角
- 3 路
- 3DGS 实景地图
- 127 万高斯
- 前视相机原图
- 960×722
- 同步实拍回放
- 38 秒
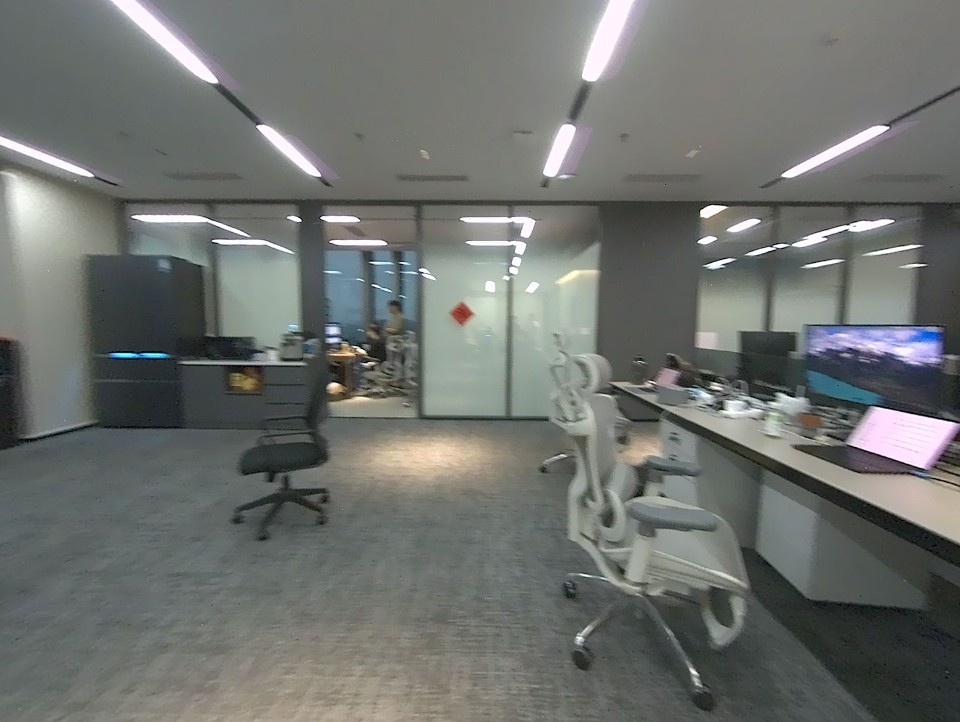
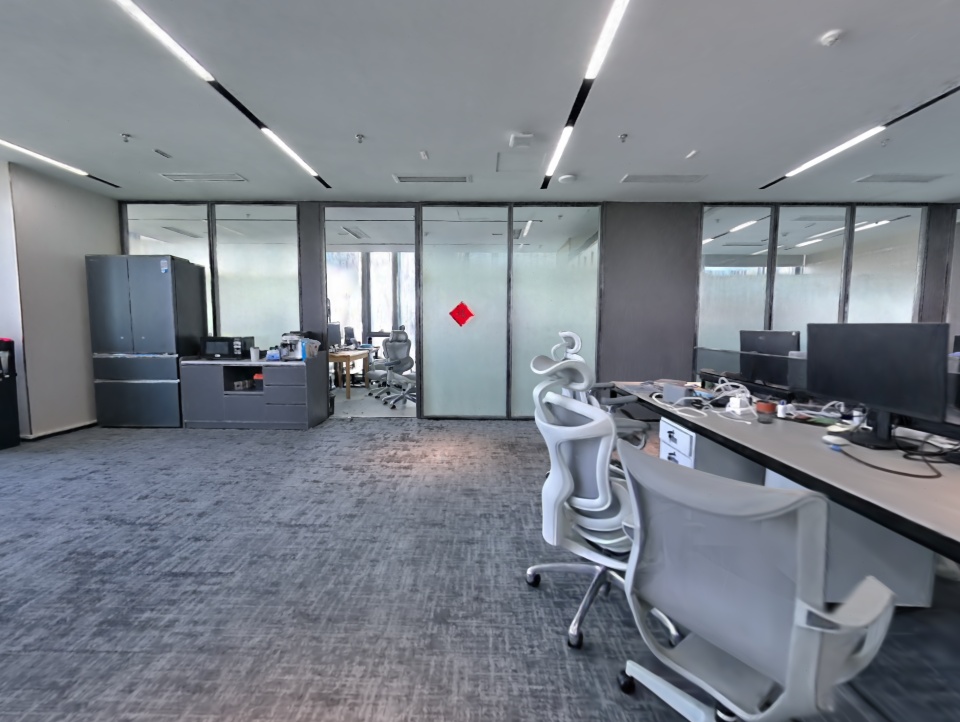 真实观测3DGS 渲染
01 · SYNCHRONIZED ALIGNMENT
实拍、地图与渲染对齐,三路同步。
A 记录机器人在现场的行走;B 在 3DGS 地图中同步标出它的位姿、视锥(视野范围)与轨迹;C 把前视画面与地图渲染直接叠合。三路画面共享同一条时间轴。
X2 · 室内视觉定位回放回放 —5 fps 前视相机 · 3DGS 实景地图
A 现场实拍 · 第三视角
正在加载实拍视频…
正在加载 3DGS 实景地图…
真实 3DGS 地图 · 机器人行走动作为示意动画
C 前视观测 ↔ 3DGS 渲染
真实观测3DGS 渲染
高清画面 · 暂停后可放大检查
00:37.9
精选时刻
空格 播放 / 暂停 ←→ 逐帧步进 · 暂停自动加载原尺寸静帧02 · PRECISION & VERIFICATION
从空间位姿,验证到像素边缘。
注:厘米级位置误差与 < 1° 旋转误差是系统的验证目标,并非本段演示的实测值。本页所有对齐画面均来自真实前视观测与实际位姿解算结果。
03 · HOW IT WORKS定位准不准,
定位准不准,
画面对齐见分晓。
与其只看抽象的坐标数字,不如把系统估计的位姿直接渲染成画面,与相机实拍叠在一起:位姿稍有偏差,墙角、灯带与玻璃边缘就会在分界线处错位。
回到定位演示 ↑- 01
观测
前视相机以 5 fps 采集 960×722 的实拍画面。
- 02
定位
在预先构建的 3DGS 实景地图中,解算当前帧相机的 6 自由度位姿。
- 03
渲染
依据估计出的相机位姿渲染 3DGS 地图,生成“同一视角”的合成画面。
- 04
对齐
将实拍与渲染斜向拼接或半透明叠加,直观检验结构边缘是否严丝合缝。